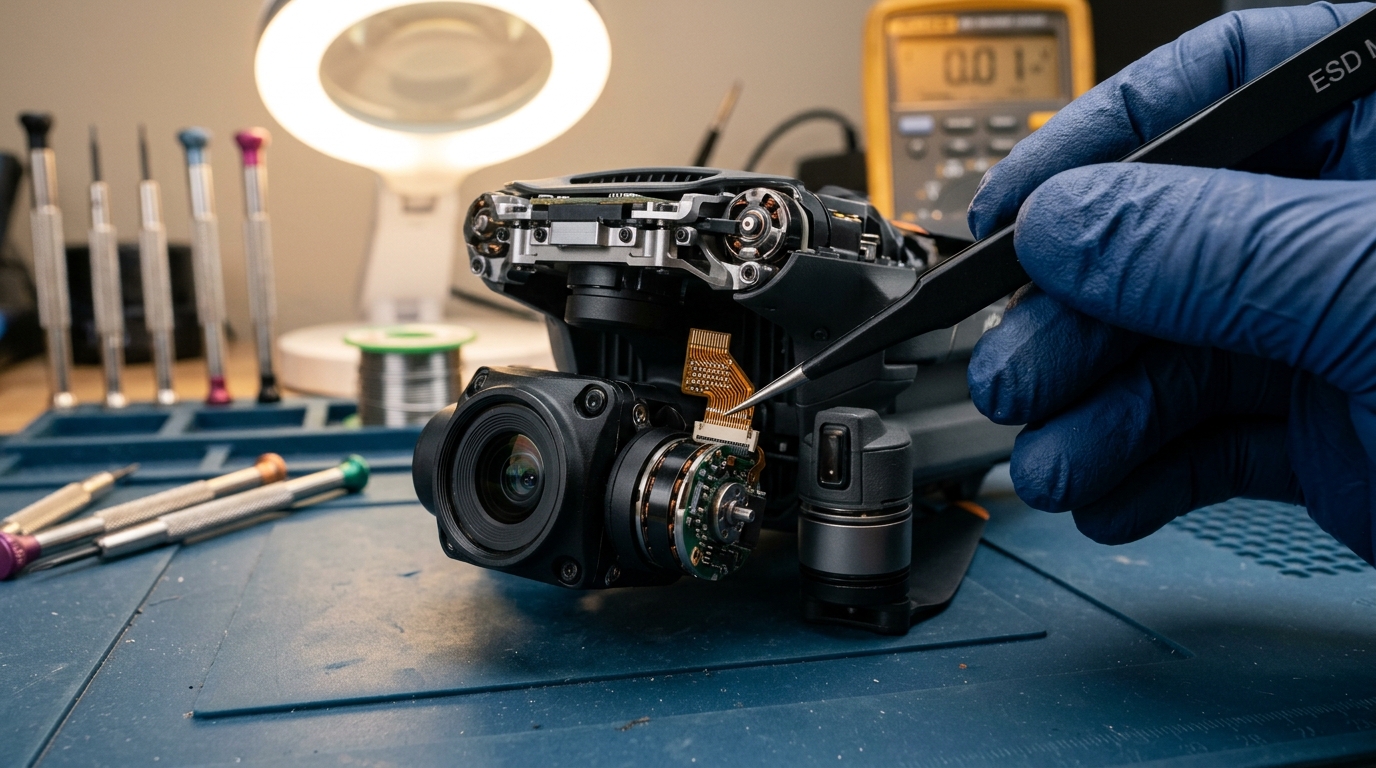
El Error 40011 (acompañado con frecuencia del error 40002 en la aplicación DJI Fly o en las Goggles) es la avería más habitual tras un impacto, aterrizaje brusco o colisión en la serie DJI Mini 2, Mini 3, Mini 4 Pro, Mavic Air 2/2S, Mavic 3 y Avata. El dron enciende, pero la cámara queda caída, tiembla incontroladamente (efecto jello) o emite un zumbido agudo sin estabilizar el horizonte.
¿Qué significa exactamente el Error 40011?
Al arrancar, el procesador del dron ejecuta una secuencia de inicio en la que los tres servomotores sin escobillas (Brushless) del cardán (Roll, Pitch y Yaw) deben alcanzar sus topes de posición y calibrar la IMU de la cámara. Si alguno de los motores encuentra resistencia mecánica, no recibe señal del sensor magnético de posición o el cable flex no transmite la telemetría, el firmware bloquea la alimentación del gimbal por protección y arroja el código 40011: Sobrecarga en motor de estabilizador.
Las 3 Causas Reales que encontramos en Laboratorio
- Rotura o micro-desgarro del cable flex coaxial: Es una faja ultrafina de pistas de cobre que transmite la señal de vídeo y control. Ante una torsión violenta del gimbal, el flex se rasga internamente aunque por fuera parezca intacto.
- Desalineación o deformación del brazo de Pitch/Yaw: Fabricados en aleaciones ligeras de aluminio o magnesio, los brazos de la cámara pueden coger una holgura milimétrica tras el choque. Esa mínima torsión hace que el rotor roce contra el estátor del motor.
- Rotura de las gomas amortiguadoras (dampers): El soporte elástico que aísla la cámara de las vibraciones del chasis se rasga, descolgando el gimbal y provocando vibración violenta en vuelo.
¿Cómo reparamos el Gimbal en Reparaturobot?
El servicio técnico oficial del fabricante suele negarse a reparar piezas sueltas y presupuesta la sustitución íntegra del módulo de cámara y gimbal (con presupuestos que superan los 250 € - 380 €). En nuestro laboratorio:
- Desmontamos el módulo en banco de microelectrónica y medimos la continuidad pista a pista del flex.
- Reemplazamos únicamente el componente dañado (cable flex coaxial original, eje de aluminio o amortiguadores).
- Calibramos los sensores magnéticos y la IMU mediante software de laboratorio especializado.
- Realizamos prueba de vuelo estacionario y grabación 4K para certificar la nitidez y estabilidad absoluta.